
Visión artificial y medios generativos · Cloud, DevOps y LLMOps
Detección de fatiga del conductor en dispositivos edge
Por David Gadyan · Publicado el · Actualizado el
Detección de fatiga del conductor en el propio dispositivo para un cliente privado: un detector facial ONNX y un modelo de puntos faciales alimentan, con características FFT y FFV tomadas de un método publicado de entropía del movimiento facial, un clasificador XGBoost que lee la posición de la cabeza en una ventana de 3 a 5 segundos, con alarmas por bostezo y ojos cerrados basadas en reglas. Dockerizado y desplegado en Raspberry Pi 4 y Jetson Nano.
El problema
Un conductor somnoliento es un riesgo para la seguridad, y el aviso tiene que salir de dentro del vehículo, en tiempo real y sin conexión a un servidor. El cliente quería un sistema que observe al conductor a través de una cámara, decida si está fatigado y haga sonar una alarma, y tenía que ejecutarse en una placa IoT como una Raspberry Pi 4. Esa restricción de hardware descartó los modelos pesados desde el principio y condicionó cada decisión posterior.
Qué construí
- Una fase de investigación que se decantó por un método publicado, A Fatigue Driving Detection Algorithm Based on Facial Motion Information Entropy, como base de la solución.
- Detección de caras en el flujo de vídeo con ONNX, seguida de la detección de puntos faciales para el análisis posterior.
- Extracción de las características FFT y FFV descritas en el artículo y un modelo XGBoost entrenado con el valor actual más los diez valores anteriores de cada una, usando datos que etiquetamos nosotros mismos con una simple webcam.
- Una decisión con memoria temporal: el modelo lee la posición de la cabeza durante aproximadamente los últimos 3 a 5 segundos, de modo que un conductor que mantiene la cabeza baja sin moverla dispara la alarma, mientras que uno que mira activamente el tráfico no lo hace.
- Detectores independientes basados en reglas que también activan la alarma ante bostezos u ojos cerrados.
- Todo dockerizado y desplegado en dispositivos Jetson Nano y Raspberry Pi 4.
Cómo se entregó
El despliegue en el edge era la restricción dura, no una idea tardía. Empaquetar el pipeline como imagen Docker permitió desplegar una misma build en cualquiera de las dos placas, y la combinación de un detector ONNX ligero con un clasificador de gradient boosting mantuvo la inferencia dentro de los límites de ese hardware.
Resultado
El sistema detecta la fatiga a partir del movimiento de la cabeza a lo largo del tiempo y no de un único fotograma, añade las reglas de bostezo y ojos cerrados como red de seguridad y se ejecuta por completo en el dispositivo, que es lo que lo hace utilizable en un vehículo. Fue uno de los proyectos más complejos que he entregado de principio a fin, del artículo científico al despliegue en el edge.
Proyectos relacionados
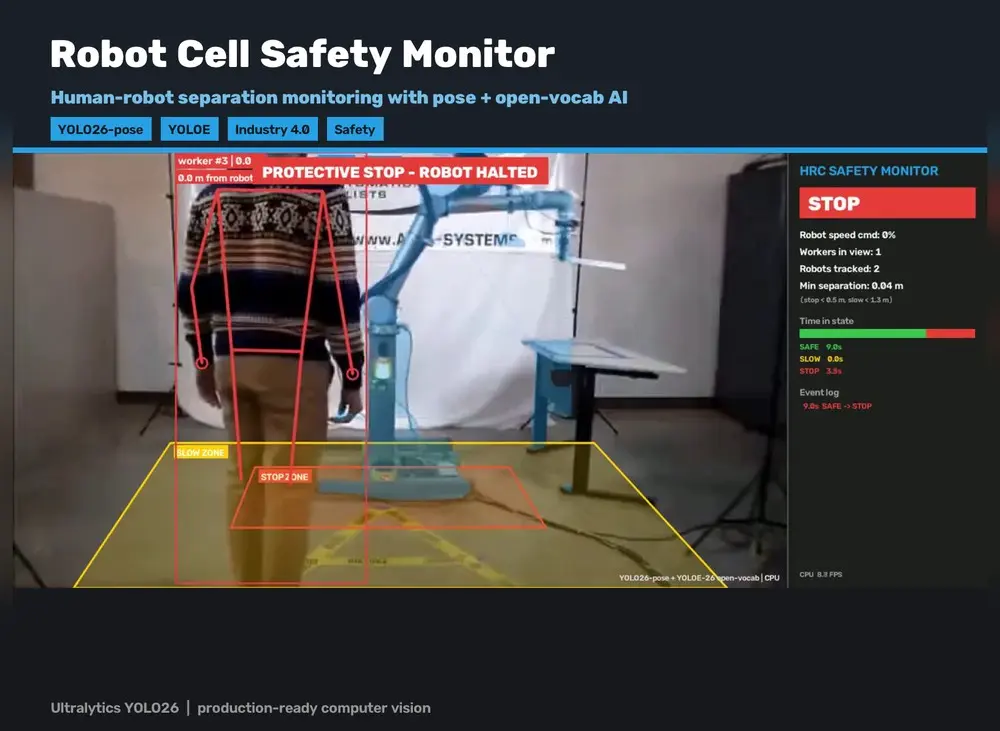
Visión artificial con YOLO26/27: tres demos listas para edge
Visión artificial y medios generativos · Ciencia de datos y ML · Cloud, DevOps y LLMOps
Búsqueda visual de productos con Google Vision AI
Visión artificial y medios generativos · Cloud, DevOps y LLMOps
API de OCR y extracción de datos de documentos
Visión artificial y medios generativos · Cloud, DevOps y LLMOps